说明期望成果。
将自然语言需求转化为包含任务步骤与设备分工的可审阅流程,在确认执行前先检查建议动作。
Simbotfly / 任务自主化
将操作员的意图转化为无人机、机器人与传感器的协同计划。AI 建议动作,由你批准任务,每一步都有记录。
人员批准的规划、异质设备协同,以及可审阅的证据。
审阅建议的执行顺序与设备分工。
任务自主化 / 指挥层
在不同设备控制界面之间切换,容易让协同作业变得难以掌握。从期望成果出发、审阅计划,并在同一个任务工作界面保留执行进度与证据。
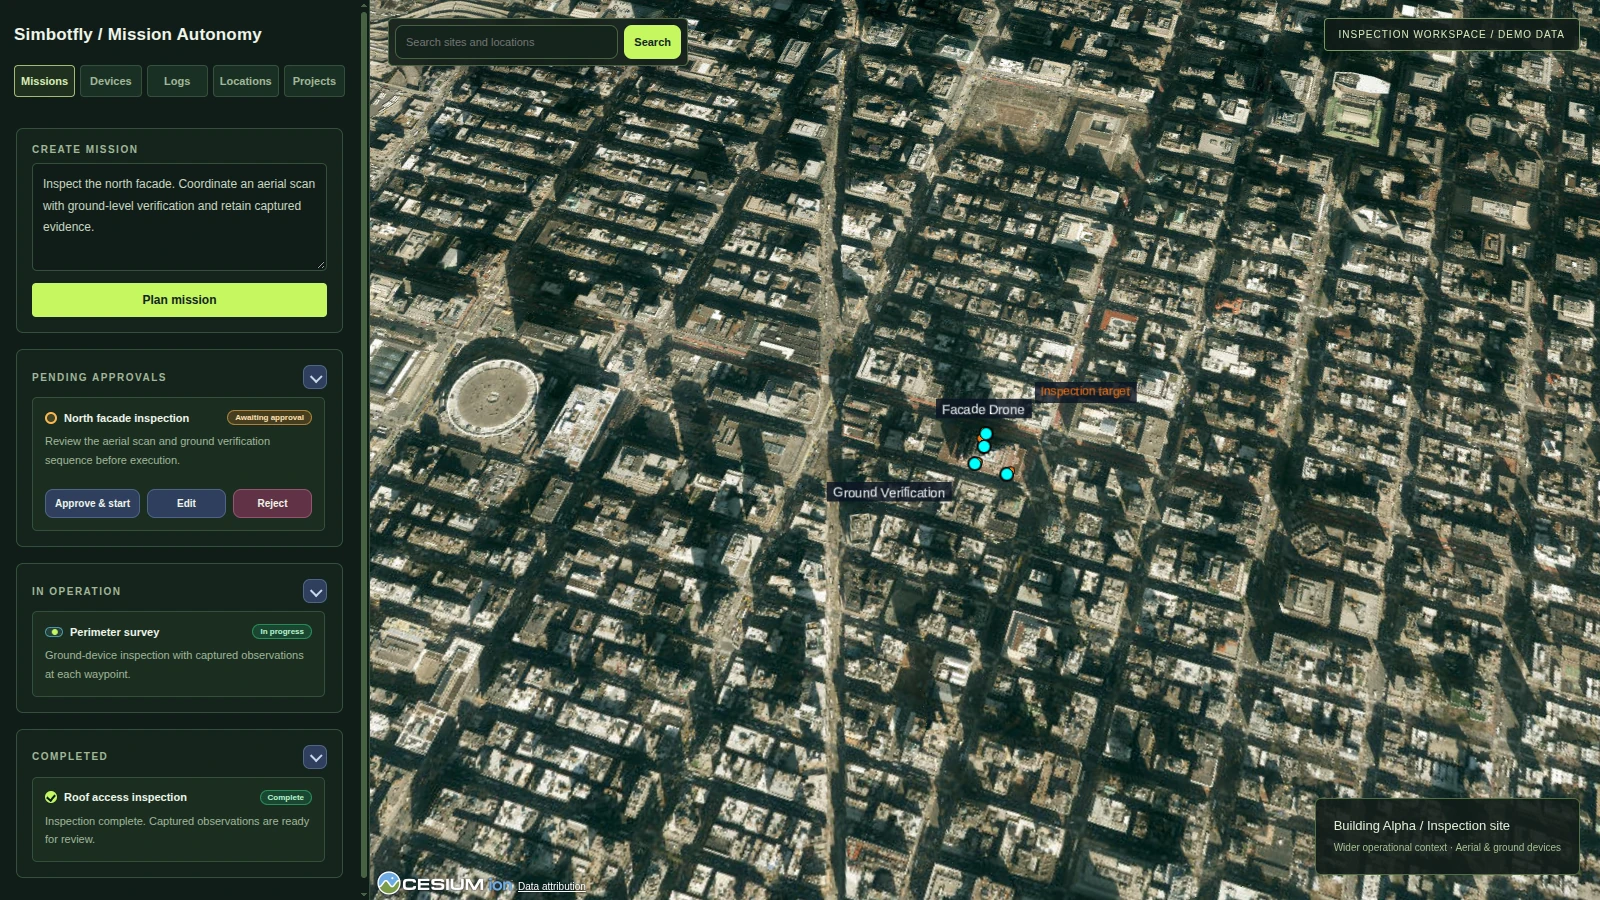
将自然语言需求转化为包含任务步骤与设备分工的可审阅流程,在确认执行前先检查建议动作。
在执行前批准或拒绝计划,清楚区分 AI 建议与操作员的决策。
在地图上查看模拟设备、任务状态与实时事件,并于事后查看采集图像、执行轨迹与任务报告。
探索目前的模拟 MVP。 目前已实现规划、批准、异质设备执行、实时事件与项目范围内的证据管理。下一步将与部署团队评估现场设备整合。
开启模拟演示任务运作流程
从高层次需求,到具体动作、图像采集与事件记录,以一条可审阅的流程说明任务如何完成。
以作业语言描述巡检或勘查需求,并指出相关地点与设备。
检查建议的执行顺序与设备分工,再决定批准计划,或拒绝并重新调整。
追踪模拟空中与地面设备的行动,并在工作界面实时查看任务事件。
运用图像采集、执行轨迹与报告理解成果,并改进下一项任务。
合成数据 / 感知层
任务规划是自主系统的一环,理解环境则是另一环。Simbotfly 的合成数据流程协助视觉团队探索实地收集难以充分涵盖的条件。
建立有针对性的场景变化,查看生成记录与选用的视觉质量检查,再将数据集导出至现有训练流程。
探索数据集试行方案
先从清晰视野开始,再探索条件改变后的挑战。
针对弱光、天气、距离、相机角度、运动与部分遮挡等条件规划训练场景。
针对评估中发现的失败场景,生成下一批训练示例,而不只是收集更多相似数据。
以保留的真实图像与既有基准进行比较,依据实测结果做出决策。
知识本体 / 知识层
数据记录可能分散在不同系统,真正让数据发挥价值的是彼此的关系。为你的领域建立实体、字段与连接模型,让团队与 AI 工具能查询关联数据的全貌。
AnythingGraph 将这套模型转化为可复用的本体 Playbook、限定范围的数据胶囊,以及 AI 代理可查询的图谱知识上下文。
预约知识本体演示
Playbook 定义实体类型、结构化字段,以及图谱可以表达的关系。
在 JSON Playbook 中定义数据结构、关系与选用的访问规则,通过管理界面安装并探索图谱。
将每个 Playbook 同步至数据胶囊,再通过 SPARQL 查询指定范围的知识,或以 MCP 提供给 AI 工具使用。
设定 ReBAC 规则并指定查询主体后,即可依客户负责关系或团队成员身份等图谱关系,筛选可访问的数据列。
以 AnythingGraph MVP 为基础。 目前已实现 Playbook 安装、图谱视图、数据胶囊同步、MCP 查询工具,以及可设定的基于关系的访问控制。可用于客户知识、组织知识与结构化文件数据导入。
了解如何应用于你的数据能力交会的应用场景
围绕明确的应用场景与可衡量的成功标准,探索任务协同、感知覆盖与关联知识。
 基础设施
任务: 协调空中扫描与地面检查,并将证据连接至对应任务。
感知: 探索不同距离、光线与相机角度下的风险与设施图像。
公用事业 · 能源 · 建筑 农业
任务: 规划田间勘查路线,采集观测数据供后续查看。
感知: 针对不同田间条件,建立作物、杂草与障碍物的训练示例。
农艺 · 机器人 · 种植业者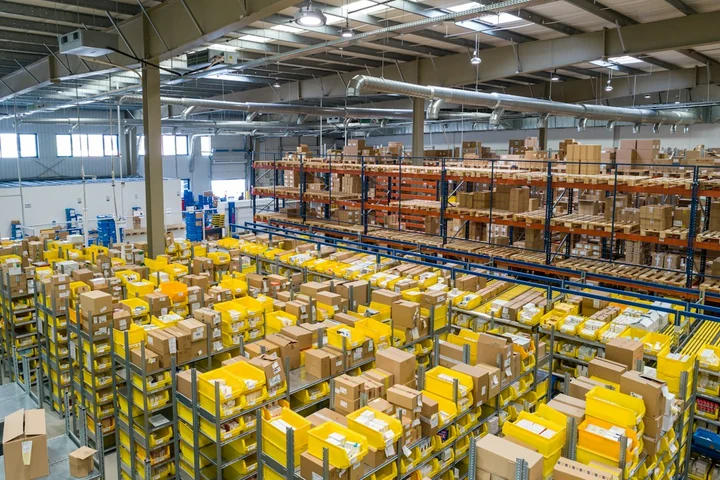 物流
任务: 探索分工明确、事件可审阅的协同巡检流程。
感知: 针对杂乱或部分遮挡视野中的包裹、托盘与障碍物建立训练场景。
订单履约 · 移动机器人 · 自动化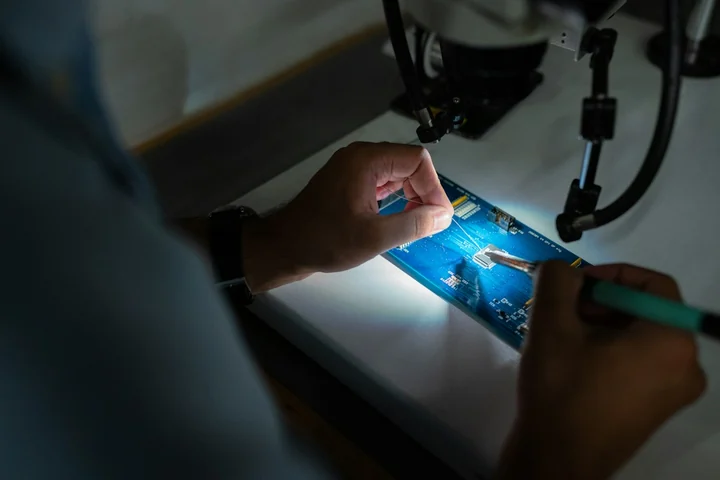 制造
任务: 探索有计划的图像采集顺序,以及一致的检查步骤记录。
感知: 为零件识别与组装检查建立有针对性的训练示例。
电子制造 · 组装 · 机器视觉
明确定义要解决的协同作业问题、感知缺口,或希望建模的业务关系。
查看任务证据、以真实图像测试数据集,或验证图谱查询与依主体限定的访问范围。
确认设备界面、数据导出、AI 代理工具,以及适合你环境的下一步。
探索适合你的方案
告诉我们你的团队希望达成什么。我们将一起探索任务自主化、合成数据或知识本体,并讨论聚焦的试行方案。