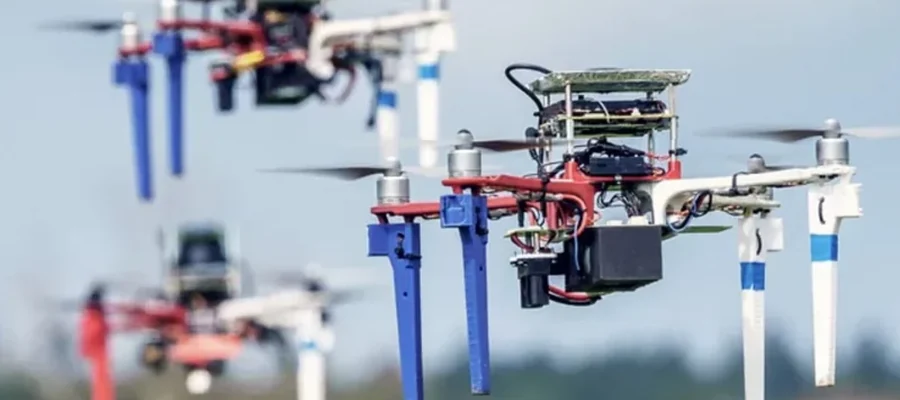
說明期望成果。
將自然語言需求轉化為包含任務步驟與設備分工的可審閱流程,在確認執行前先檢查建議動作。
Simbotfly / 任務自主化
將操作員的意圖轉化為無人機、機器人與感測器的協同計畫。AI 建議動作,由你核准任務,每一步都有記錄。
人員核准的規劃、異質設備協同,以及可審閱的證據。
審閱建議的執行順序與設備分工。
任務自主化 / 指揮層
在不同設備控制介面之間切換,容易讓協同作業變得難以掌握。從期望成果出發、審閱計畫,並在同一個任務工作介面保留執行進度與證據。
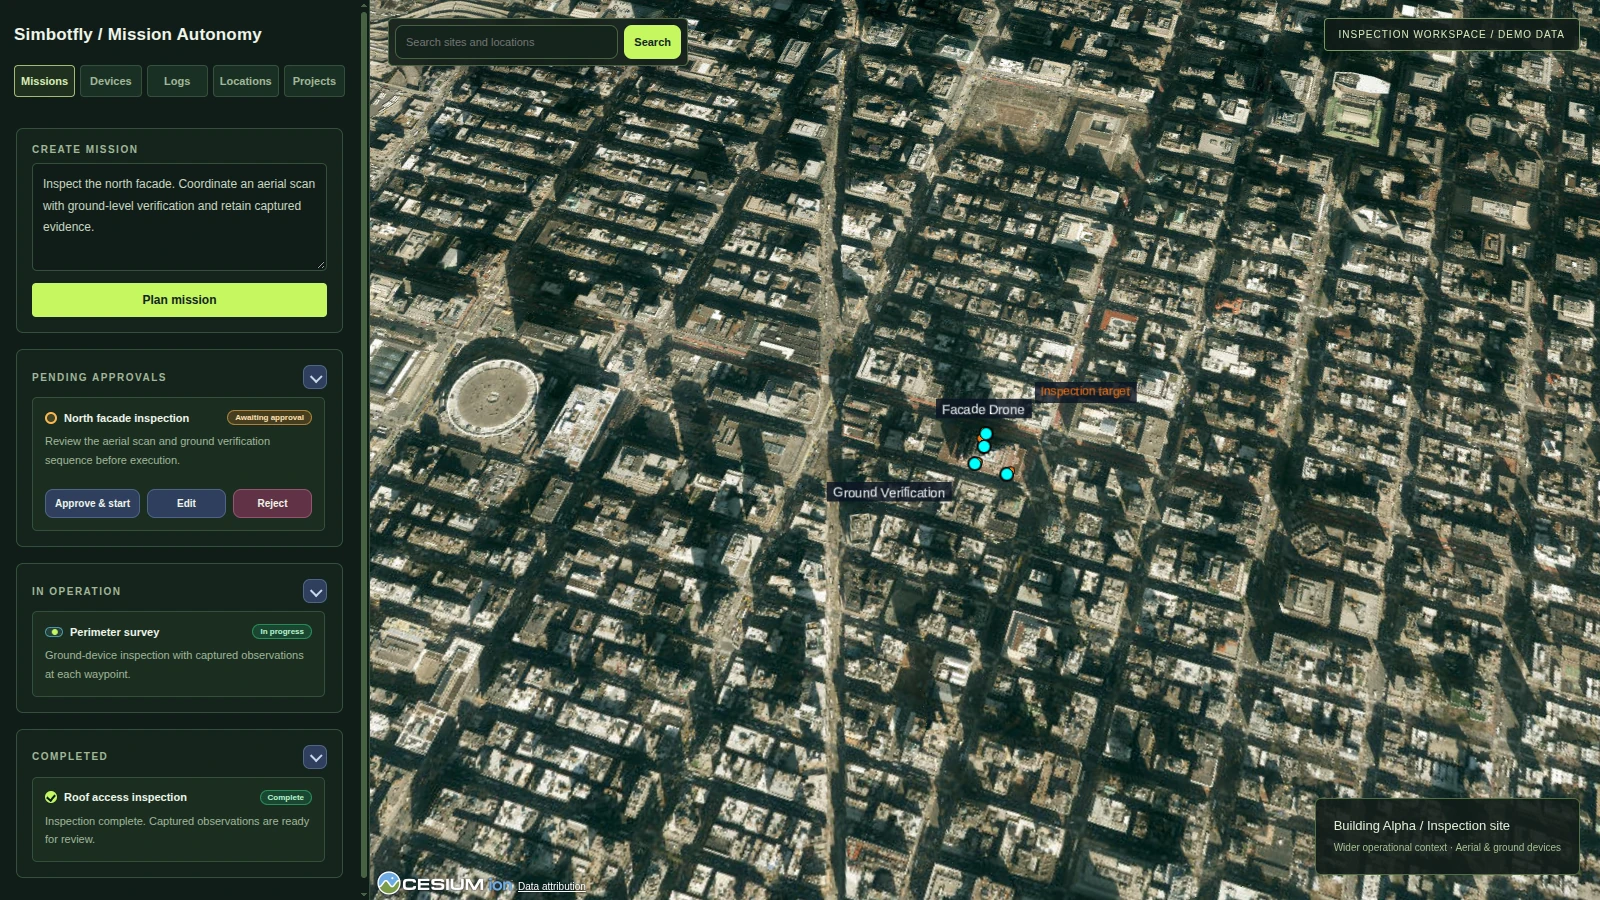
將自然語言需求轉化為包含任務步驟與設備分工的可審閱流程,在確認執行前先檢查建議動作。
在執行前核准或拒絕計畫,清楚區分 AI 建議與操作員的決策。
在地圖上查看模擬設備、任務狀態與即時事件,並於事後檢視擷取影像、執行軌跡與任務報告。
探索目前的模擬 MVP。 目前已實作規劃、核准、異質設備執行、即時事件與專案範圍內的證據管理。下一步將與部署團隊評估現場設備整合。
開啟模擬展示任務運作流程
從高層次需求,到具體動作、影像擷取與事件記錄,以一條可審閱的流程說明任務如何完成。
以作業語言描述巡檢或勘查需求,並指出相關地點與設備。
檢查建議的執行順序與設備分工,再決定核准計畫,或拒絕並重新調整。
追蹤模擬空中與地面設備的行動,並在工作介面即時查看任務事件。
運用影像擷取、執行軌跡與報告理解成果,並改進下一項任務。
合成資料 / 感知層
任務規劃是自主系統的一環,理解環境則是另一環。Simbotfly 的合成資料流程協助視覺團隊探索實地收集難以充分涵蓋的條件。
建立有針對性的場景變化,檢視生成記錄與選用的視覺品質檢查,再將資料集匯出至現有訓練流程。
探索資料集試行方案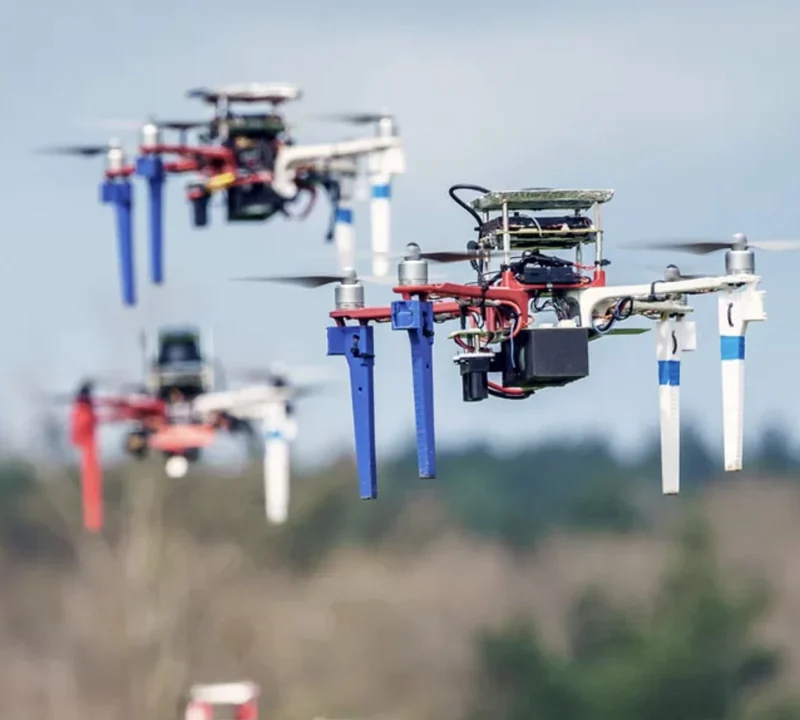
先從清晰視野開始,再探索條件改變後的挑戰。
針對低光源、天氣、距離、相機角度、運動與部分遮擋等條件規劃訓練情境。
針對評估中發現的失敗情境,生成下一批訓練範例,而不只是收集更多相似資料。
以保留的真實影像與既有基準進行比較,依據實測結果做出決策。
知識本體 / 知識層
資料記錄可能分散在不同系統,真正讓資料發揮價值的是彼此的關係。為你的領域建立實體、欄位與連結模型,讓團隊與 AI 工具能查詢互聯的全貌。
AnythingGraph 將這套模型轉化為可重用的本體 Playbook、限定範圍的資料膠囊,以及 AI 代理可查詢的圖譜知識脈絡。
預約知識本體展示
Playbook 定義實體類型、結構化欄位,以及圖譜可以表達的關係。
在 JSON Playbook 中定義資料結構、關係與選用的存取規則,透過管理介面安裝並探索圖譜。
將每個 Playbook 同步至資料膠囊,再透過 SPARQL 查詢指定範圍的知識,或以 MCP 提供給 AI 工具使用。
設定 ReBAC 規則並指定查詢主體後,即可依客戶負責關係或團隊成員身分等圖譜關係,篩選可存取的資料列。
以 AnythingGraph MVP 為基礎。 目前已實作 Playbook 安裝、圖譜檢視、資料膠囊同步、MCP 查詢工具,以及可設定的關係型存取控制。可用於客戶知識、組織知識與結構化文件資料匯入。
了解如何應用於你的資料能力交會的應用場景
圍繞明確的應用場景與可衡量的成功標準,探索任務協同、感知覆蓋與互聯知識。
 基礎設施
任務: 協調空中掃描與地面檢查,並將證據連結至對應任務。
感知: 探索不同距離、光線與相機角度下的風險與設施影像。
公用事業 · 能源 · 建築 農業
任務: 規劃田間勘查路線,擷取觀測資料供後續檢視。
感知: 針對不同田間條件,建立作物、雜草與障礙物的訓練範例。
農藝 · 機器人 · 種植業者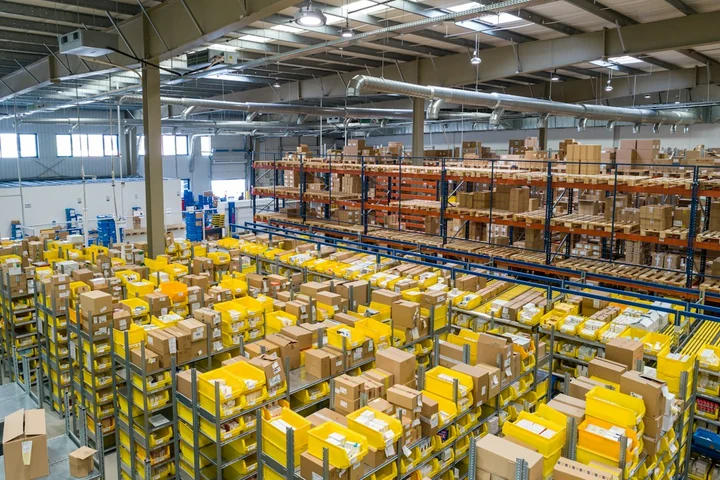 物流
任務: 探索分工明確、事件可審閱的協同巡檢流程。
感知: 針對雜亂或部分遮擋視野中的包裹、棧板與障礙物建立訓練情境。
訂單履行 · 移動機器人 · 自動化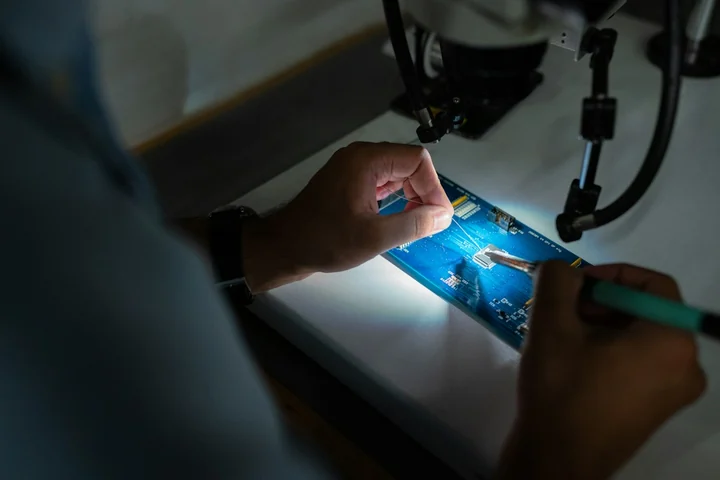 製造
任務: 探索有計畫的影像擷取順序,以及一致的檢查步驟記錄。
感知: 為零件辨識與組裝檢查建立有針對性的訓練範例。
電子製造 · 組裝 · 機器視覺
明確定義要解決的協同作業問題、感知缺口,或希望建模的業務關係。
檢視任務證據、以真實影像測試資料集,或驗證圖譜查詢與依主體限定的存取範圍。
確認設備介面、資料匯出、AI 代理工具,以及適合你環境的下一步。
探索適合你的方案
告訴我們你的團隊希望達成什麼。我們將一起探索任務自主化、合成資料或知識本體,並討論聚焦的試行方案。